Lokalizacja z wykorzystaniem UWB
Lokalizacja UWB opiera się na pomiarze czasu propagacji sygnału radiowego między urządzeniami (Time of Flight, ToF). Fala radiowa pokonuje w powietrzu ok. 30 cm w ciągu 1 ns, dlatego dokładność centymetrowa wymaga pomiaru czasu z rozdzielczością ułamków nanosekundy. Umożliwia to szerokie pasmo sygnału, rzędu 500 MHz i więcej: krótkie impulsy pozwalają precyzyjnie wyznaczyć moment nadejścia bezpośredniej składowej sygnału i oddzielić ją od odbić.
Tradycyjne rozwiązania Bluetooth Low Energy szacują odległość na podstawie mocy odbieranego sygnału (RSSI), co wiąże się z błędami sięgającymi metrów. Nowsza technologia Bluetooth Channel Sounding wykorzystuje natomiast pomiar fazy i czasu propagacji. Warstwę radiową UWB i mechanizmy pomiaru odległości opisuje standard IEEE 802.15.4 wraz z rozszerzeniem IEEE 802.15.4z.
Architektura systemu lokalizacji
System lokalizacji w czasie rzeczywistym (RTLS) oparty na UWB tworzą trzy elementy: znaczniki (tags) mocowane do obiektów lub noszone przez pracowników, kotwice (anchors) montowane w znanych, zmierzonych pozycjach oraz oprogramowanie, które przelicza pomiary na współrzędne i przekazuje je do systemów nadrzędnych. Znaczniki i kotwice zawierają transceiver UWB ze znakowaniem czasu, antenę i mikrokontroler.
Położenie wyznacza się metodą multilateracji. Współrzędne oblicza się z zestawu pomiarów odległości lub ich różnic, np. metodą najmniejszych kwadratów. Do śledzenia ruchu i wygładzania wyników w czasie stosuje się filtry estymacyjne, takie jak filtr Kalmana.
Lokalizacja 2D wymaga co najmniej trzech kotwic widocznych jednocześnie, a 3D – czterech, nieleżących w jednej płaszczyźnie. W praktyce instaluje się nadmiarową liczbę kotwic. Montaż wszystkich kotwic na tej samej wysokości może zapewniać dobrą geometrię w poziomie, ale wysokość znacznika jest wtedy wyznaczana z dużą niepewnością.
Metody wyznaczania położenia
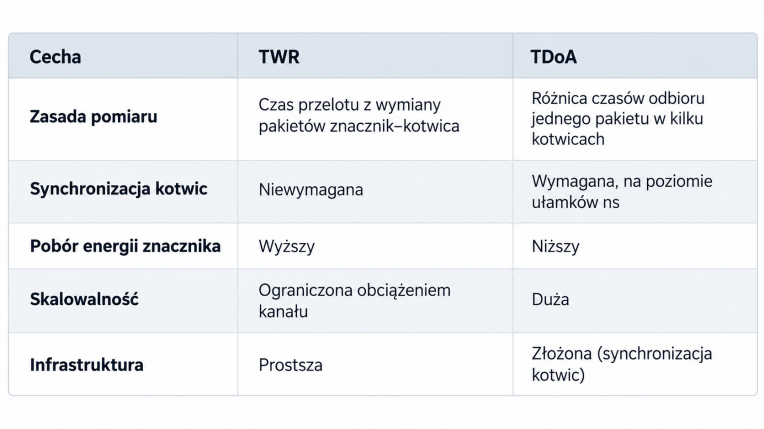
W metodzie Two-Way Ranging (TWR) znacznik wymienia z kotwicą kilka pakietów, a z czasów nadania i odbioru wyznacza się czas przelotu i odległość. Wariant dwustronny (DS-TWR) ogranicza wpływ różnic częstotliwości zegarów. TWR nie wymaga synchronizacji kotwic, ale każdy pomiar oznacza kilka transmisji z udziałem znacznika. Przy dużej liczbie znaczników zwiększa to pobór energii i obciążenie kanału.
W wariancie uplink metody Time Difference of Arrival (TDoA) znacznik wysyła pojedynczy pakiet, odbierany przez kilka kotwic. Różnica czasów odbioru odpowiada różnicy odległości znacznika od kotwic. Znacznik nadaje jednorazowo, co zmniejsza pobór energii i ułatwia skalowanie systemu. Konieczna jest jednak precyzyjna synchronizacja zegarów kotwic. Jej wymagana dokładność zależy od założonej precyzji lokalizacji i przy pomiarach centymetrowych może sięgać ułamków nanosekundy.
Dokładność pomiarów UWB
Dokładność systemu UWB wynika z kilku czynników jednocześnie, dlatego wynik uzyskany w laboratorium nie przenosi się automatycznie na halę czy magazyn.
Geometria. Gdy kotwice widziane przez znacznik leżą niemal w jednej linii lub po jednej stronie, błędy odległości przenoszą się na współrzędne ze wzmocnieniem opisywanym współczynnikiem GDOP (Geometric Dilution of Precision). Z tego powodu dokładność pomiaru odległości i dokładność wyznaczenia położenia należy rozpatrywać osobno. Najsłabsze wyniki występują zwykle przy ścianach, w narożnikach i poza obrysem instalacji.
Kalibracja. Mierzony czas obejmuje także opóźnienia w torze antenowym i układzie radiowym. Nieuwzględnione opóźnienie rzędu nanosekundy odpowiada błędowi odległości rzędu kilkudziesięciu centymetrów. Część modułów ma fabrycznie skalibrowane opóźnienia antenowe, jednak w docelowej konstrukcji kalibrację torów radiowych należy uwzględnić i zweryfikować. Na wynik wpływa również orientacja anteny oraz – w przypadku znaczników noszonych – ciało człowieka.
Synchronizacja. W systemach TDoA błąd synchronizacji zegarów kotwic przenosi się bezpośrednio na mierzone różnice czasów: 0,1 ns odpowiada ok. 3 cm różnicy drogi propagacji sygnału.
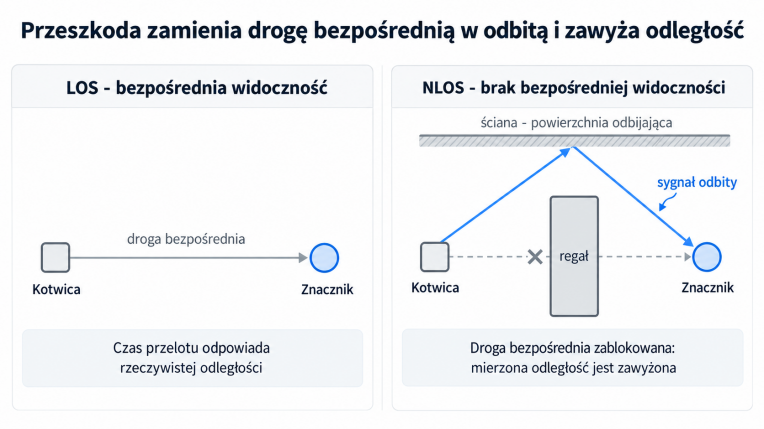
NLOS. Jednym z głównych źródeł błędów w rzeczywistych obiektach jest brak bezpośredniej widoczności radiowej między znacznikiem a kotwicą (Non-Line-of-Sight). Gdy drogę bezpośrednią przesłania regał, maszyna lub pojazd, odbiornik może zarejestrować jako pierwszą składową sygnał odbity, który przebył dłuższą drogę. Oszacowana odległość jest wówczas zwykle zawyżona, a błąd ma charakter systematyczny i nie znika po uśrednieniu pomiarów. Jego wpływ na końcowe współrzędne zależy od geometrii i pozostałych pomiarów.
Szerokie pasmo UWB ogranicza skutki odbić, ale ich nie eliminuje. Pomiary obarczone błędem NLOS można identyfikować m.in. na podstawie analizy odpowiedzi impulsowej kanału (CIR), a następnie odrzucać lub zmniejszać ich wagę podczas obliczania położenia. Nadmiarowa liczba kotwic ułatwia zachowanie dokładności lokalizacji po odrzuceniu części pomiarów.
Projektowanie instalacji przemysłowej
W magazynach i halach produkcyjnych metalowe regały tworzą korytarze z silnymi odbiciami i przesłaniają widoczność między alejkami, a maszyny i wózki są przeszkodami ruchomymi. Kotwice rozmieszcza się tak, aby w każdym punkcie strefy roboczej znacznik miał bezpośrednią widoczność radiową z co najmniej trzema lub czterema z nich, zależnie od wymiarowości lokalizacji. W alejkach oznacza to zwykle montaż wzdłuż alejki, powyżej ładunku, a na otwartej przestrzeni – na obwodzie i w głębi strefy. Zmiana układu regałów może wymagać ponownej weryfikacji dokładności.
Częstotliwość aktualizacji położenia zależy od zastosowania: lokalizacja palet może wymagać odświeżania co kilka sekund, a śledzenie pojazdów – kilku do kilkunastu pomiarów na sekundę. Wyższa częstotliwość zwiększa obciążenie kanału i skraca czas pracy baterii znacznika, dlatego często stosuje się jej adaptację na podstawie wskazań akcelerometru.
W Europie wymagania dotyczące emisji urządzeń UWB określają m.in. odpowiednie części serii norm ETSI EN 302 065, uwzględniające różne rodzaje urządzeń i zastosowań. Ograniczenia parametrów emisji należy brać pod uwagę podczas projektowania zasięgu i rozmieszczenia infrastruktury.
Weryfikacja dokładności lokalizacji
Deklaracja „dokładność 10 cm” wymaga kontekstu: czy dotyczy odległości czy położenia, 2D czy 3D, jakich warunków i jakiej części pomiarów. System warto więc zweryfikować w docelowym obiekcie, porównując wyznaczone współrzędne z pozycjami referencyjnymi zmierzonymi niezależnie, np. tachimetrem. Testy powinny obejmować pomiary statyczne w siatce punktów, pomiary dynamiczne wzdłuż znanej trajektorii oraz strefy LOS i NLOS.
Wyniki przedstawia się jako rozkład błędów: medianę, 95. percentyl i maksymalne odchylenie, osobno dla stref LOS i NLOS. Uzupełnieniem jest dostępność, czyli odsetek chwil, w których system dostarczył poprawne położenie z wymaganą częstotliwością.
Zastosowania i realizacje Rachet
Systemy lokalizacji UWB stosuje się m.in. do śledzenia wózków i palet w intralogistyce, monitorowania położenia personelu i pojazdów, nawigacji robotów mobilnych oraz zarządzania zasobami w obiektach publicznych.
Firma Rachet, zajmująca się projektowaniem elektroniki, tworzeniem oprogramowania i badaniami urządzeń, informuje o realizacji kilku projektów lokalizacji wewnątrzbudynkowej z wykorzystaniem UWB, w tym systemów monitorowania obiektów i personelu w magazynach oraz budynkach użyteczności publicznej. Według firmy technologia umożliwia lokalizację z dokładnością do 10 cm. Jest to deklaracja możliwości technologii, a nie udokumentowany wynik pomiarów każdego wdrożenia – faktyczna dokładność w danym obiekcie zależy od opisanych wyżej czynników i wymaga weryfikacji pomiarowej.
Źródło: Rachet Sp. z o.o.
Więcej na rachet.pl