


Dominują trzy główne typy dronów: wielowirnikowe (wielowirnikowce), stałopłatowe (stałopłaty, stałopłatowce) oraz pionowego startu i lądowania (Vertical Take-Off and Landing, VTOL). Każdy z nich ma zalety i ograniczenia, dzięki czemu sprawdza się w innych zastosowaniach. Zrozumienie różnic między nimi jest kluczowe, aby można było wybrać typ odpowiedni do potrzeb, innych w zależności od tego, czy dron będzie wykorzystywany do wykonywania zdjęć trudno dostępnych terenów z lotu ptaka, w dostarczaniu ładunków, pomiarach geodezyjnych czy na polu walki.
Wielowirnikowce
Wielowirnikowce, inaczej multikoptery, czyli bezzałogowe statki powietrzne z co najmniej dwoma wirnikami są popularną kategorią dronów do użytku cywilnego. By opisać ich działanie oraz liczne konfiguracje na wstępie trzeba przedstawić ich główne komponenty. Takimi są: rama, czyli korpus, przeważnie wykonany z lekkiego materiału, jak włókno węglowe albo aluminium, silniki zamocowane na ramie, zapewniające napęd, który generuje siłę nośną, śmigła bezpośrednio połączone z silnikami, wytwarzające ciąg, który unosi drona i umożliwia manewrowanie nim. By UAV w locie utrzymał równowagę i nie obracał się bezwładnie wokół własnej osi, śmigła montuje się w parach, w których obracają się w przeciwnych kierunkach, zgodnych albo przeciwnych do kierunku ruchu wskazówek zegara. Poza tym drony wyposaża się w kontroler lotu, odbiornik sygnałów kontrolnych z nadajnika pilota zdalnie sterującego statkiem powietrznym z ziemi oraz akumulatory.
Aby kontrolować siłę nośną, a tym samym kierunek i wysokość lotu wielowirnikowców, reguluje się prędkość obrotową ich silników. Jeżeli wszystkie silniki przyspieszają jednocześnie dron wznosi się w górę, a jeśli zwalniają – opada. Zwiększając prędkość obrotów silników po jednej stronie wytwarza się większy ciąg, co powoduje przechylenie statku powietrznego w tym kierunku. Natomiast przyspieszając silniki zamontowane po przekątnej drona można obrócić wokół jego osi pionowej. Ponieważ czas lotu jest ograniczony pojemnością akumulatora oraz sprawnością energetyczną napędu wprowadza się różne konfiguracje wielowirnikowców zoptymalizowane pod kątem udźwigu, stabilności, zużycia energii. Różnią się one geometrią i liczbą wirników.
Ich oznaczenia składają się z symbolu charakteryzującego kształt ramy i cyfry określającej liczbę silników. Układom podłużnym przypisuje się znaki I i +, a krzyżowym litery V, X i Y. Na rys. 1 przedstawiamy przykładowe konfiguracje wielowirnikowców.
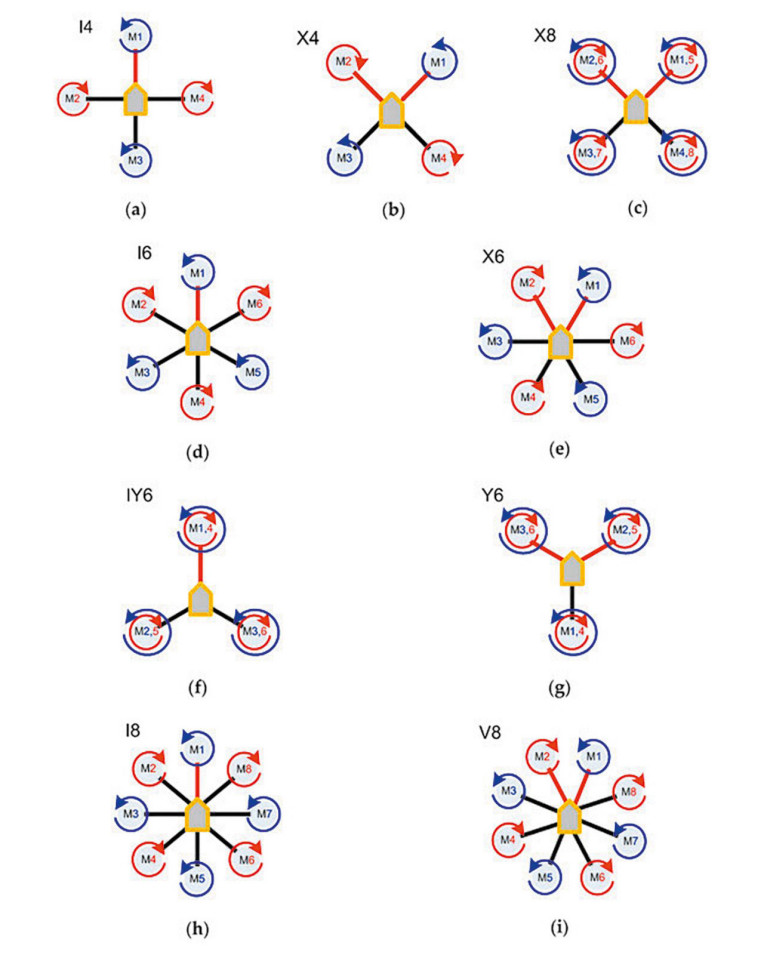
Konfiguracje multikopterów
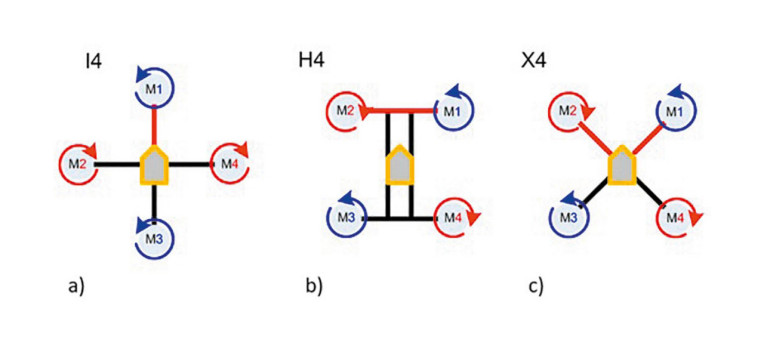
Rysunki 1a i 1b przedstawiają kwadrokoptery. Konfiguracja na pierwszym z nich to układ I4, czyli kwadrokopter + z czterema silnikami, z których te sąsiednie obracają się w przeciwne strony. Rys. 1b to układ krzyżowy X4 również z czterema silnikami, z których te rozmieszczone po przekątnej obracają się w tym samym kierunku. Spotykane są ponadto kwadrokoptery w konfiguracji H4 jak na rys. 2b. Kwadrokoptery cieszą się popularnością ze względu na prostą konstrukcję, stabilność oraz łatwość sterowania. Na rysunkach od 1d do 1g przedstawiono różne układy heksakopterów. Pierwszym jest konfiguracja I6, w której para silników leży w osi podłużnej drona, a pozostałe cztery są rozłożone symetrycznie po bokach. Układ X6 jest natomiast obrócony o 30 stopni w stosunku do I6. W konfiguracjach IY6 i Y6 na każdej z trzech belek zamontowane są dwa silniki obracające się w przeciwnych kierunkach. Na rysunkach 1c, 1h, 1i przedstawiono różne układy oktokopterów. Heksakoptery i oktokoptery mają wiele zalet w porównaniu z kwadrokopterami. Przede wszystkim dzięki większej liczbie silników ich lot jest łatwiejszy do kontrolowania, co przekłada się na jego większą stabilność, w szczególności w trudnych warunkach pogodowych. Dodatkowe silniki pozwalają na zwiększenie ładowności, dzięki czemu można rozszerzyć ich wyposażenie o dodatkowe kamery, stabilizatory obrazu, czujniki. Zapewniają też redundancję w przypadku awarii. Jeżeli w heksakopterze lub oktokopterze jeden lub więcej silników się popsuje, pozostałe umożliwiają utrzymanie stabilności lotu i bezpieczne awaryjne lądowanie. Na przykład dron oktokopter w układzie V8 zachowuje stabilność i sterowność nawet w przypadku awarii do czterech silników zlokalizowanych na sąsiednich ramionach.
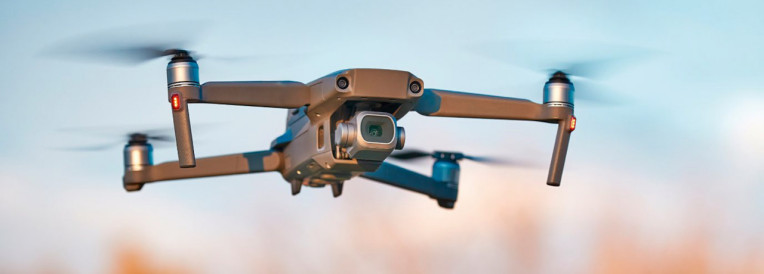
Wielowirnikowce mają wiele zalet w porównaniu z innymi typami dronów. Taką jest zwrotność – multikoptery mogą zawisnąć w powietrzu, latać w dowolnym kierunku oraz wykonywać złożone manewry. Dzięki temu sprawdzają się w zadaniach wymagających dokładnego pozycjonowania i ruchu, jak fotografia lotnicza. Ich konstrukcja zapewnia stabilny lot i łatwo nimi sterować, nawet bez doświadczenia. Startują i lądują pionowo, co oznacza, że nie wymagają pasa startowego. To ważna zaleta m.in. w operowaniu dronami w przestrzeni miejskiej i obiektach zamkniętych, jak magazyny. Z drugiej strony, czas lotu wielowirnikowców typowo jest krótszy w porównaniu ze stałopłatowcami ze względu na większe zużycie energii wykorzystywanej w celu zapewnienia wymaganej siły nośnej. W modelach konsumenckich zwykle wynosi 20 – 30 minut. Są także zazwyczaj wolniejsze i mają mniejszy udźwig, niż stałopłatowce, jak i większe drony VTOL. Ponadto na stabilność ich lotu w większym stopniu negatywnie wpływają wiatr i niekorzystne warunki pogodowe.
Stałopłatowce
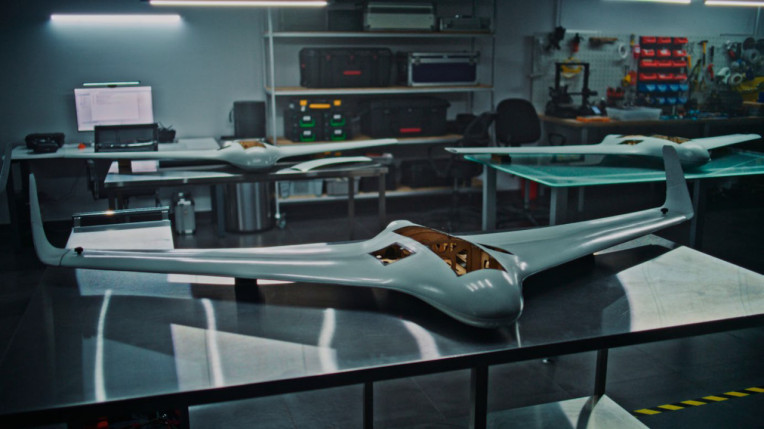
Wyróżnikiem stałopłatów są sztywne i specjalnie wyprofilowane skrzydła. W przeciwieństwie do wielowirnikowców, w których śmigła bezpośrednio wytwarzają zarówno ciąg, jak i siłę nośną, w stałopłatach śmigła wytwarzają tylko ciąg, a siła nośna jest wytwarzana dzięki aerodynamicznej konstrukcji skrzydeł. Zasada ich działania jest analogiczna jak w przypadku samolotów. Śmigło napędzane silnikiem elektrycznym lub spalinowym wytwarza ciąg przesuwający drona w przód. Powietrze opływa wtedy płaty skrzydeł z góry i z dołu. Ze względu na asymetryczny kształt ich profilu nad górną powierzchnią skrzydeł wytwarza się podciśnienie, a pod dolną nadciśnienie. Taka różnica ciśnień wytwarza siłę nośną równoważącą ciężar drona i unosi go w górę. Manewrowanie dronem w trzech osiach przestrzennych oraz jego stabilizację zapewniają ruchome powierzchnie sterowe. Są to lotki umieszczone na skrzydłach, odpowiadające za przechylenie drona oraz ster wysokości, który kontroluje wznoszenie i opadanie i ster kierunku, znajdujące się na ogonie.
Pełny cykl lotu stałopłata składa się z kilku faz. Podczas startu dron musi rozpędzić się z ziemi albo zostać wypuszczony z ręki. Gdy osiągnie prędkość, przy której siła nośna skrzydeł przewyższy jego ciężar unosi się w powietrze. Podczas wznoszenia napęd zwiększa ciąg, zaś ster wysokości unosi dziób drona ku górze, co zwiększa kąt natarcia skrzydeł i wytwarza większą siłę nośną pozwalającą na osiągnięcie zakładanej wysokości. Kolejną fazą jest stabilny lot w poziomie w stanie równowagi, w którym siła nośna równoważy ciężar drona, a ciąg kompensuje siłę oporu aerodynamicznego. Zmiana kierunku lotu w tej fazie realizowana jest przez skoordynowane ustawienie lotek, steru wysokości i steru kierunku. Ostatnia jest faza zniżania i lądowania. Napęd redukuje wtedy ciąg, stery wysokości opuszczają dziób, dron opada, a jego prędkość jest zmniejszana, aż do zatrzymania, gdy ląduje na ziemi.
Główną zaletą dronów stałopłatowych jest dłuższy czas lotu – mogą szybować i dzięki temu zużywają mniej energii na utrzymanie się w powietrzu w porównaniu z wielowirnikowcami. Osiągają także większe prędkości. Z drugiej strony wymagają miejsca (pasa startowego) aby unieść się w powietrze, a potem wylądować, co zwykle stanowi problem w przestrzeniach zamkniętych. Są mniej zwrotne w porównaniu do multikopterów, a bez dodatkowych rozwiązań nie mogą startować i lądować pionowo.
Trzeci typ dronów, VTOL, stanowi konstrukcję hybrydową, łączącą zalety wielowirnikowców i stałopłatowców. UAV VTOL są zbudowane z korpusu, skrzydeł jak stałopłaty oraz śmigieł z napędem, jak multikoptery. Te ostatnie pracują tylko podczas startu i lądowania, a przez resztę lotu dron szybuje, unosząc się na sile nośnej wytwarzanej dzięki różnicy ciśnień wokół skrzydeł.
Fotografia lotnicza
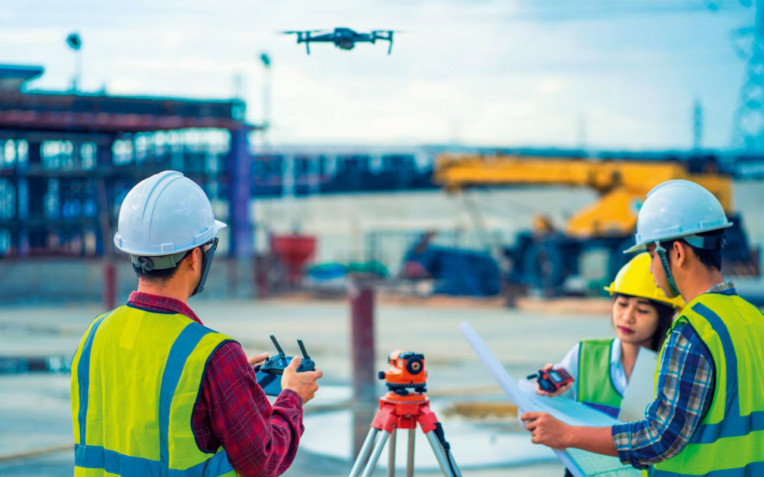
Drony rewolucjonizują fotografię lotniczą – wyposażone w kamery wysokiej rozdzielczości i stabilizatory obrazu stają się nieocenionym narzędziem dla fotografów, operatorów filmowych, twórców treści. Wynika to z ich licznych zalet w tym zastosowaniu. Przede wszystkim filmując z drona można uzyskać unikalną, szeroką perspektywę, nieosiągalną z ziemi bez specjalnych starań. Zmiana perspektywy jest też łatwa i płynna dzięki zwrotności dronów. To pozwala na nagrywanie ujęć z kadrami, które byłyby trudne lub niemożliwe do wykonania tradycyjnymi metodami. Drony z lotu ptaka mogą filmować obiekty trudno dostępne i rozległe, jak lasy, pola, miasta – w tym zastosowaniu są tańsze, niż na przykład wynajęcie helikoptera. Są kompaktowe i przenośne, co ułatwia ich transport. Wyposażone w dodatkowe sensory są wykorzystywane w fotogrametrii, w celu opracowania szczegółowych map i modeli 3D terenu.
Monitoring i nadzór
Dzięki możliwości monitorowania rozległego terenu i miejsc trudno dostępnych drony stają się także alternatywą dla tradycyjnych środków nadzoru naziemnego w dziedzinie bezpieczeństwa. Przykładowo są wykorzystywane w inspekcji infrastruktury krytycznej, takiej jak elektrownie, rurociągi, rafinerie, pod kątem oznak awarii i nieuprawnionej ingerencji. Z dronów korzysta się także w ochronie granic i zapobieganiu nielegalnej działalności, na przykład przemytowi. Poza tym można je szybko przemieścić do określonej lokalizacji, co jest zaletą w sytuacjach wymagających szybkiej oceny sytuacji i interwencji. Przykładem są imprezy masowe, jak mecze czy koncerty, demonstracje i inne zgromadzenia publiczne, podczas których trzeba monitorować zachowanie tłumu pod kątem potencjalnych zagrożeń bezpieczeństwa oraz koordynować działania ochrony i ewentualnie też służb ratunkowych. Z podglądu za pośrednictwem dronów korzysta się ponadto podczas akcji poszukiwawczo-ratowniczych, policyjnych pościgów, masowych wypadków drogowych.
Rolnictwo
Drony upowszechniają się też w rolnictwie. Ich podstawowym zastosowaniem jest monitorowanie upraw i ocena ich stanu, w tym detekcji obszarów z oznakami chorób roślin, zaatakowanych przez szkodniki czy przesuszonych, które im wcześniej zostaną wykryte, co umożliwi podjęcie ukierunkowanej interwencji, tym mniejszy będzie ich negatywny wpływ na plony. Drony wykorzystuje się również do tworzenia map pól, co pomaga w ocenie topografii, składu gleby i jej zawilgocenia. Bazując na tym rolnicy mogą lepiej zaplanować nasadzenia, harmonogramy nawadniania oraz systemy drenażu. Drony wyposażone w dozowniki nasion umieszczające je precyzyjnie we wskazanych miejscach pozwalają na zachowanie optymalnych i równomiernych odstępów, co przekłada się na wyższe plony. Analogicznie umożliwiają ukierunkowane w oparciu o ocenę rzeczywistego stanu upraw aplikowanie nawozów i środków ochrony roślin, dzięki czemu zmniejsza się ich marnotrawstwo i negatywny wpływ na środowisko. Drony są też wykorzystywane w monitorowaniu zwierząt gospodarskich, co pozwala m.in. na śledzenie przemieszczania się stada, ocenę jego stanu zdrowia i wykrywanie anomalii w zachowaniu.
Blok sterowania
Bez względu na rodzaj, w konstrukcji dronów można wyróżnić kilka standardowych jednostek funkcyjnych. Są to: blok sterowania, który opiera się na poleceniach pilota zdalnie sterującego dronem albo pracuje autonomicznie, zgodnie z ustalonym planem lotu albo w trybie śledzenia obiektów, blok obliczeniowy, blok łączności i blok zasilania.
Blok sterowania zarządza i kieruje lotem drona w oparciu o dane z sensorów pokładowych. Do jego zadań należą obsługa manewrów startu oraz lądowania, stabilizacja ruchu i utrzymywanie zadanego położenia i orientacji w przestrzeni w celu prowadzenia drona po wyznaczonej trajektorii lotu. Blok sterowania współpracuje z jednostką obliczeniową, która przetwarza wyniki pomiarów z sensorów i implementuje funkcje sterowania i z blokiem łączności. Za pośrednictwem tego ostatniego następuje wymiana informacji między dronem, a centrum kontroli naziemnej, w celu aktualizacji poleceń sterowania, a jeżeli statek powietrzny pracuje w roju – także z innymi dronami, w celu koordynacji ich trajektorii.
Głównym zadaniem bloku sterowania jest nawigacja. Obejmuje ona trzy zadania: lokalizację, czyli określenie aktualnego położenia drona, mapowanie, które polega na stworzeniu modelu otoczenia i zaplanowanie ścieżki, aby dotarł on do celu najkrótszą trasą, bez kolizji z występującymi po drodze przeszkodami. Wyróżnić można trzy główne techniki nawigacji: satelitarną, inercyjną i wizyjną, klasyfikowane na podstawie typu źródła danych, na których bazują. W zależności od stopnia zaawansowania konstrukcji drona wykorzystuje się jedną albo więcej metod. Jednoczesne opieranie się na kilku technikach znacząco zwiększa precyzję nawigacji, zwłaszcza jeżeli lot odbywa się w trudnych warunkach.
Czujniki w dronach
Drony wyposaża się w komponenty i czujniki dostarczające informacje o parametrach otoczenia i samego statku powietrznego, na podstawie których można określić jego lokalizację. Przykładami są: moduły GPS, czujniki inercyjne w postaci modułu IMU (Inertial Measurement Unit), na który składają się 3-osiowy akcelerometr, 3-osiowy żyroskop oraz opcjonalnie 3-osiowy magnetometr, skanery LiDAR, systemy wizyjne oraz czujniki ultradźwiękowe. Lokalizatory GPS wyznaczają położenie, prędkość, kierunek ruchu statku powietrznego i czas na podstawie sygnałów, które odbierają z satelitów systemu GPS. Do określenia trójwymiarowych współrzędnych zazwyczaj wymagana jest dostępność sygnałów z co najmniej czterech satelitów. Chociaż lokalizacja GPS jest powszechnie wykorzystywana w nawigacji, ma liczne ograniczenia. Przykładowo, sygnał GPS nie jest dostępny w pomieszczeniach, a na jego dostępność, jakość oraz dokładność negatywnie wpływają przeszkody terenowe, zjawisko wielodrogowości, zaniki sygnału oraz celowe zakłócanie. Liczyć się trzeba oprócz tego z błędami zegarów satelitów, błędami zegara odbiornika, opóźnieniami propagacji sygnału w jonosferze i troposferze, błędami efemeryd, czyli różnicami pomiędzy przewidywanymi a rzeczywistymi pozycjami satelitów na orbicie, szumami odbiornika i błędami wynikającymi z niekorzystnego ustawienia satelitów względem odbiornika.
W pomieszczeniach alternatywą dla systemu GPS są systemy lokalizacji w czasie rzeczywistym RTLS (Real Time Location Systems), które wykorzystują sieci Wi-Fi, Bluetooth albo transmisję ultraszerokopasmową UWB (Ultra Wide Band). Składają się ze znaczników umieszczanych w śledzonym obiekcie – na przykład wbudowanych w dron i odbiorników rozmieszczanych w obrębie obszaru objętego zasięgiem systemu lokalizacji, jak magazyn albo hala fabryczna, przeważnie na ścianach i słupach. W celu ustalenia położenia wykorzystuje się trilaterację. Lokalizacja jest w tej metodzie wyznaczana na podstawie pomiaru odległości, w oparciu o przynajmniej trzy punkty odniesienia. Położenie drona w takim przypadku wypada w miejscu przecięcia się trzech okręgów o promieniach równych dystansom dzielącym statek powietrzny i odbiorniki. Odległości te wyznacza się wykorzystując technikę ToF (Time of Flight), w której zmierzony czas transmisji sygnału między dronem a punktem odniesienia jest przeliczany na odległość przez pomnożenie przez prędkość propagacji sygnału. Alternatywą jest metoda TWR (Two – Way Ranging). Dystans w tym przypadku wyznacza się na podstawie pomiaru czasu, jaki zajmuje impulsom pomiarowym przejście tam i z powrotem między dronem a odbiornikiem.
Moduł IMU to blok sensorów składający się z trójosiowego żyroskopu, trójosiowego akcelerometru oraz opcjonalnie trójosiowego magnetometru. Żyroskop mierzy prędkości kątowe, czyli szybkości obrotu drona wokół trzech osi, akcelerometr – siłę właściwą, czyli różnicę między przyspieszeniem bezwzględnym a przyspieszeniem grawitacyjnym, a magnetometr kierunek ziemskiego pola magnetycznego. Na tej podstawie wyznaczana jest orientacja przestrzenna drona. Moduł IMU dostarcza danych jednostce obliczeniowej INS (Inertial Navigation System), z którą zwykle jest zintegrowany. INS przetwarza je i wyznacza zmiany orientacji, prędkości oraz położenia statku powietrznego względem znanego punktu początkowego. Jest to metoda nawigacji zliczeniowej (dead reckoning). Ze względu na kumulowanie się błędów pomiarowych precyzja wyznaczania położenia w ten sposób jednak stopniowo spada. Dlatego w praktyce INS wykorzystuje również dane z innych źródeł, jak GPS, system wizyjny, skaner LiDAR, a dane z modułu IMU są głównie wykorzystywane do stabilizacji lotu i estymacji orientacji drona. Nawigacja oparta wyłącznie na module inercyjnym sprawdza się jedynie na krótkich odległościach, dlatego zwykle system sterowania dronem bazuje na niej tylko wtedy, jeśli nie są dostępne dane z innych źródeł.
Czujniki wizyjne i LiDAR
Czujniki wizyjne są wykorzystywane w nawigacji dwóch typów. W pierwszym system sterowania dronem nie opiera się na z góry znanej mapie otoczenia ani nie tworzy takiej w czasie przelotu. W podejściu alternatywnym z kolei mapa jest dostępna albo jest opracowywana podczas eksploracji nieznanego terytorium.
W nawigacji bez mapy system sterowania bazuje na obrazie z kamery by bez wcześniejszej wiedzy o okolicy w czasie rzeczywistym określać położenie drona wyłącznie na podstawie analizy widoku otoczenia. Realizuje się to na dwa sposoby. W pierwszym z nich porównuje się piksele kolejnych klatek obrazu i na podstawie wyznaczonych różnic określa się przemieszczenie kamery (drona) względem otoczenia. Obliczenia wykonuje się globalnie lub lokalnie. W pierwszym przypadku porównuje się piksele wokół danego punktu na obrazie, natomiast w drugim – jego wszystkie piksele. Alternatywne podejście polega na wyodrębnianiu cech w widoku otoczenia, takich jak charakterystyczne punkty lub linie, które można rozpoznać na obrazie w różnych warunkach, na przykład po zmianie oświetlenia albo skali. W środowisku, w którym brak jest takich wyraźnych cech metoda ta jest niestety zawodna.
System sterowania dronem może również bazować na gotowych mapach 3D modelujących dane środowisko, zazwyczaj w postaci siatek zajętości. Ze względu na wpływ różnych czynników, na przykład ekstremalnych warunków atmosferycznych, dopasowanie widoku otoczenia do takiej mapy może jednak okazać się niemożliwe. Dlatego uniwersalne i bardziej niezawodne podejście polega na generowaniu mapy i jednoczesnej lokalizacji podczas nawigacji w nieznanym środowisku, czyli technice SLAM (Simultaneous Localization And Mapping). Jest ona popularna zwłaszcza w dronach autonomicznych.
LiDAR to czujnik do pomiaru odległości, którego zasada działania jest analogiczna jak radaru, ale zamiast fal radiowych wykorzystuje impulsy laserowe. Odległość jest obliczana na podstawie pomiaru czasu, który upłynął od wysłania impulsu do jego odbicia od przeszkody. LiDAR wyróżnia się szybkością i dokładnością pomiaru. Wysoka precyzja jest jednak osiągana dzięki gromadzeniu dużej ilości danych, których obróbka może spowodować przeciążenie komputera pokładowego statku powietrznego. Ponadto z powodu wysokiej ceny skanerów LiDAR nie wyposaża się w nie tanich dronów.
Łączenie informacji z wielu sensorów, inaczej fuzja danych, czyli proces integracji pomiarów z wielu czujników różnych typów mierzących wielkości, które się uzupełniają, zapewnia kompleksową, precyzyjną informację o ruchu drona. Na przykład GPS nie dostarcza informacji o jego orientacji, podczas gdy IMU nie zapewnia wiarygodnych informacji o położeniu, dlatego połączenie GPS – moduł IMU jest często spotykanym rozwiązaniem. Inne przykłady fuzji wieloczujnikowej obejmują nawigację opartą na pomiarach z: systemu wizyjnego i modułu IMU, IMU i skanera LiDAR, czy połączenie IMU – UWB.
Planowanie ścieżki
Planowanie trajektorii, czyli wyznaczenie ścieżki dla lotu od aktualnego położenia drona do punktu docelowego, to kluczowy etap nawigacji. Optymalnie wyznaczona trasa zmniejsza zakłócenia w łączności z naziemnym centrum sterowania spowodowane odległością, zapewnia oszczędność energii i skraca czas realizacji zadania. Proces jej planowania powinien uwzględniać wiele wzajemnie powiązanych czynników, w tym dostępne zasoby energii albo paliwa, obecność przeszkód terenowych i możliwość utrzymania łączności ze zdalnym operatorem. Dodatkowym utrudnieniem jest to, że drony przemieszczają się w przestrzeni trójwymiarowej. To znacznie zwiększa złożoność procesu planowania w porównaniu z wyznaczaniem trasy dla pojazdów naziemnych.
Ze względu na złożoność problemu opracowano wiele metod planowania trajektorii. Przykład to metoda dekompozycji przestrzeni. Polega ona na podziale przestrzeni na nienakładające się na siebie komórki, w obrębie których wyznaczana jest możliwa trasa przelotu. Wyróżnia się trzy podstawowe odmiany tego podejścia: dekompozycję dokładną, przybliżoną oraz adaptacyjną. Dekompozycja dokładna dzieli całą przestrzeń na wielokątne komórki, natomiast przybliżona wykorzystuje regularną siatkę komórek opisaną układem współrzędnych. Z kolei w podejściu adaptacyjnym podział dokonywany jest tylko w strefach, w których występują przeszkody, co pozwala znacząco zmniejszyć złożoność obliczeń.
Jeżeli chodzi o wykrywanie przeszkód w praktyce stosowane są dwa podejścia: reaktywne oraz planowe. Pierwsze opiera się na bieżących danych pozyskiwanych z czujników pokładowych. Dzięki temu dron może szybko reagować na napotykane przeszkody i zmiany w otoczeniu, co jest szczególnie ważne w środowiskach dynamicznych. Choć zaletą tego rozwiązania jest krótki czas reakcji, to wyznaczana trajektoria nie zawsze jest optymalna, a czasem przeszkody w ogóle nie udaje się wyminąć. Z drugiej strony, alternatywne podejście wymaga dokładnego, aktualnego modelu środowiska. Na jego podstawie wyznaczana jest trasa minimalizująca ryzyko kolizji oraz spełniająca przyjęte kryteria optymalizacji. Metoda ta pozwala zaplanować trajektorię najlepszą w danych warunkach, ale wymaga większych zasobów obliczeniowych oraz dokładnej informacji o otoczeniu, przez co jest mniej skuteczna w dynamicznie zmieniających się środowiskach.
Po wykryciu przeszkody system sterowania może przeprowadzić jeden lub kilka manewrów, które umożliwiają uniknięcie kolizji. Najczęściej wykonywane są: zmiana wysokości lotu, zmiana kursu oraz zmiana prędkości. W praktyce manewry te są często łączone, co pozwala skuteczniej omijać przeszkody przy zachowaniu wymaganych parametrów lotu.
AI w sterowaniu dronami
Kontroler lotu odpowiada za realizację wcześniej zaplanowanej ścieżki lotu i utrzymanie zadanych parametrów ruchu bezzałogowego statku powietrznego. Jednym z największych wyzwań podczas projektowania układów sterowania dronami jest fakt, że większość z nich zalicza się do kategorii niedosterowanych układów regulacji, czyli z mniejszą liczbą sygnałów sterujących w porównaniu do liczby stopni swobody ruchu. Przykładem są kwadrokoptery, których ruch opisuje sześć stopni swobody: trzy odpowiadające położeniu w przestrzeni i trzy związane z orientacją kątową. Jednocześnie sterowanie nimi realizowane jest za pomocą czterech sygnałów wejściowych, obejmujących ciąg i trzy momenty obrotowe. Powoduje to silne sprzężenie między położeniem i orientacją statku powietrznego, co znacząco zwiększa złożoność projektowania układu regulacji.
Dlatego w praktyce najczęściej stosuje się kaskadowe systemy sterowania, składające się z dwóch współpracujących (zagnieżdżonych) pętli regulacji. Zewnętrzna z nich odpowiada za sterowanie położeniem. Na podstawie różnicy między położeniem zadanym i rzeczywistym wyznaczane są wymagany ciąg oraz wymagana orientacja przestrzenna statku powietrznego. Następnie wartości te przekazywane są do wewnętrznej pętli regulacji odpowiedzialnej za sterowanie orientacją. W niej wyznaczane są wymagane momenty obrotowe. Na podstawie obliczonych wartości ciągu i momentów obrotowych można wyznaczyć prędkości obrotowe poszczególnych silników. By zapewnić stabilność lotu wewnętrzna pętla regulacji musi charakteryzować się znacznie większą dynamiką działania niż pętla zewnętrzna.
Roje dronów
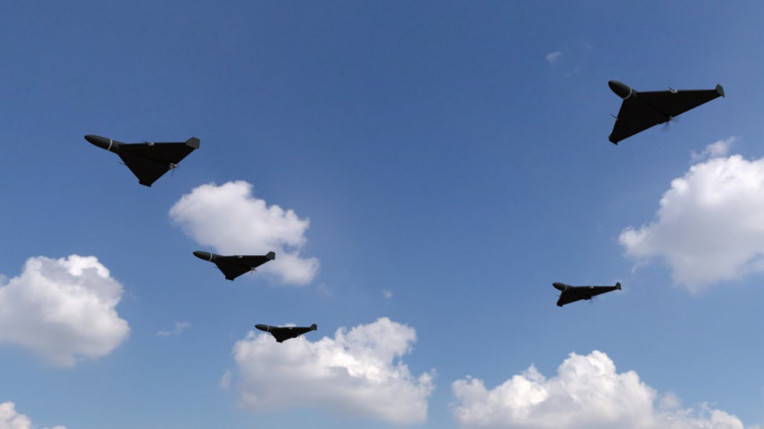
Roje (ławice, stada) dronów są to grupy składające się z dużej liczby bezzałogowych statków powietrznych, które dzięki interakcji wzajemnej i z otoczeniem kolektywnie wykonują dane zadanie sprawniej niż w pojedynkę. Ich potencjał jest ogromny, dlatego prowadzi się szeroko zakrojone badania nad sposobami koordynacji ich działań. W tym zakresie stosuje się rozmaite podejścia.
Jednym z nich jest kontrola zdecentralizowana, wykorzystująca rozproszone uprawnienia decyzyjne przydzielane poszczególnym dronom. Dzięki temu mogą one podejmować decyzje w oparciu o dane, które są dla nich dostępne lokalnie, przy jednoczesnej koordynacji swoich działań z pozostałymi statkami w roju. Każdy dron działa w takim przypadku autonomicznie, reagując na otoczenie, ale zarazem komunikuje się z pobliskimi dronami w celu osiągnięcia wspólnych celów, chociaż bez scentralizowanej koordynacji.
Algorytmy kontroli stada sprawdzają się, gdy celem jest utrzymanie danego układu przestrzennego dronów, na przykład konkretnego kształtu formacji. W takim przypadku drony dostosowują swoje pozycje i prędkości na podstawie lokalnych interakcji z sąsiednimi dronami, postępując zgodnie z zasadami inspirowanymi naturalnymi zachowaniami stadnymi obserwowanymi u ssaków, ptaków i owadów.
W sterowaniu grupami dronów próbuje się na przykład wykorzystywać algorytmy inteligencji roju, takie jak optymalizacja kolonii mrówek, optymalizacja roju cząstek oraz optymalizacja sztucznej kolonii pszczół, które są dostosowywane do specyfiki sterowania zbiorem dronów. Umożliwiają one bezzałogowym statkom powietrznym kolektywne eksplorowanie, wyszukiwanie i optymalizowanie celów w sposób rozproszony poprzez udostępnianie informacji oraz iteracyjne aktualizowanie swoich zachowań.
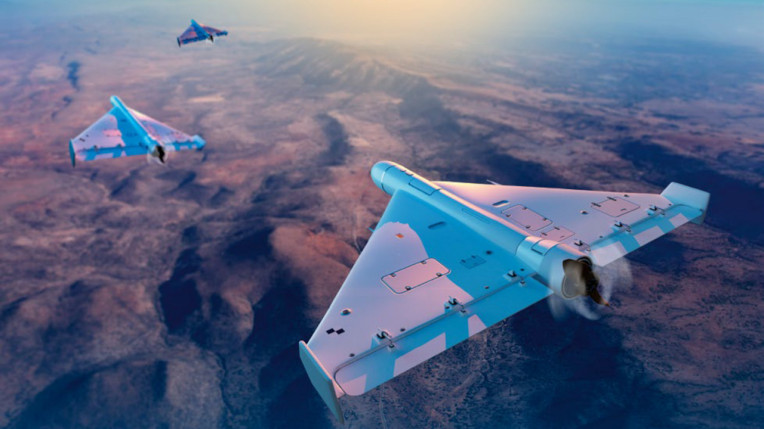
Kolejne podejście zakłada alokację zadań i podział pracy. Polega to na przypisaniu konkretnych zadań lub ról poszczególnym dronom w oparciu o ich możliwości, zasoby, bliskość celu zadania. Drony w takim przypadku współpracują, aby podzielić złożone zadania na mniejsze podzadania i przydzielać je członkom roju, dążąc do optymalizacji wykorzystania zasobów, a zarazem uzyskania maksymalnej efektywności realizacji zadań.
Alternatywą jest wprowadzenie podziału lider – podwładny, który ustanawia hierarchiczne relacje między wyznaczonymi dronami nadrzędnymi, kierującymi zachowaniem UAV podrzędnych. Liderzy mogą wydawać polecenia wysokiego poziomu lub określać punkty nawigacyjne dla podwładnych, podczas gdy ci dostosowują swoje pozycje i prędkości, żeby utrzymać zadaną pozycję względem lidera.
Testuje się także mechanizmy wspólnego uczenia się i adaptacji, które umożliwiają rojom dronów uczenie się na podstawie zbiorowych doświadczeń, dzielenie się wiedzą i dostosowywanie swoich zachowań w czasie. UAV mogą wykorzystywać algorytmy uczenia maszynowego, uczenia się przez wzmacnianie i algorytmy ewolucyjne w celu poprawy wydajności, optymalizacji strategii i adaptacji do zmieniających się zadań.
W kontrolerach lotu są implementowane różne algorytmy sterowania. Przykładami są tradycyjne regulatory PID, algorytmy predykcyjne i ostatnio, dzięki postępom, jakie można obserwować w dziedzinie sztucznej inteligencji, regulatory oparte na sieciach neuronowych. Te ostatnie, będąc podzbiorem AI, z kilku powodów w sterowaniu dronami są uznawane za szczególnie obiecujące.
Przede wszystkim sieci neuronowe mogą uczyć się na podstawie danych i dostosowywać swoje zachowanie do zmieniających się warunków lotu. Zdolność adaptacji jest cenna szczególnie w nieprzewidywalnych środowiskach. Ponadto sieci neuronowe sprawdzają się w rozpoznawaniu relacji nieliniowych, dzięki czemu nadają się do modelowania i kontrolowania złożonej dynamiki ruchu dronów, z natury właśnie nieliniowej. Zwiększają także efektywność fuzji danych z wielu różnych czujników, co poprawia percepcję otoczenia i świadomość sytuacyjną w kontrolerach lotu statków powietrznych. Sieci neuronowe są także wykorzystywane w optymalizacji strategii sterowania, ułatwiając wybór najlepszego działania w danej sytuacji. Sprawdzają się też w autonomicznej nawigacji, planowaniu trasy lotu i jej optymalizacji. Sieci neuronowe można ponadto wytrenować pod kątem rozpoznawania oraz omijania przeszkód w czasie rzeczywistym.
Drony na światłowodzie
Na jakość komunikacji drona z pilotem na ziemi negatywnie wpływa wiele czynników, m.in. duża prędkość manewrowania, duże natężenie ruchu statków powietrznych w danej okolicy, pozycja oraz orientacja drona. Pod uwagę trzeba też wziąć zużycie energii przez blok komunikacji, które powinno być jak najniższe. W warunkach bojowych trzeba dodatkowo uwzględnić celowe zakłócania kanałów komunikacji operatora z dronem. Dlatego, co pokazuje przykład wojny za naszą wschodnią granicą, tradycyjną łączność bezprzewodową coraz częściej wypiera inne rozwiązanie.
Jednym z najnowszych kierunków rozwoju bezzałogowych statków powietrznych są konstrukcje wykorzystujące światłowodowy system transmisji danych. Rozwiązanie to znajduje zastosowanie przede wszystkim w dronach typu FPV (First Person View), czyli wyposażonych w kamerę, która przesyła wideo wyświetlane w czasie rzeczywistym na monitorze albo na wyświetlaczu gogli, z których korzysta pilot. Taka konfiguracja pozwala operatorowi sterować dronem tak, jakby znajdował się na jego pokładzie. Światłowód zapewnia dwukierunkową transmisję, umożliwiając jednoczesne przesyłanie komend sterujących oraz obrazu z kamery pokładowej. Kabel może być rozwijany na odległość kilkunastu, a nawet ponad dwudziestu kilometrów. Użycie tego medium pozwala uzyskać wysoką przepustowość transmisji i niewielkie opóźnienia, co przekłada się na precyzyjne sterowanie dronem i wysoką jakość obrazu docierającego do operatora.
Główną zaletą optycznego systemu transmisji jest odporność na zaburzenia elektromagnetyczne. Ponieważ komunikacja nie odbywa się drogą radiową, bezzałogowy statek powietrzny nie jest podatny na typowe środki walki elektronicznej, jak zakłócanie (jamming) i próby przejęcia albo fałszowania sygnału sterującego (spoofing). Ma to szczególne znaczenie w środowisku współczesnego pola walki, gdzie intensywne oddziaływanie systemów walki elektronicznej znacząco ogranicza skuteczność klasycznych platform wykorzystujących łączność radiową. Przekonały się o tym już niejednokrotnie obie strony konfliktu toczącego się na Ukrainie.
Dodatkową zaletą jest stabilność transmisji obrazu z kamery pokładowej i sygnałów sterujących, która nie zależy od jakości propagacji fal radiowych ani lokalnych zakłóceń elektromagnetycznych. Umożliwia to prowadzenie rozpoznania oraz wykonywanie zadań bojowych również na terenach silnie zurbanizowanych, zalesionych lub charakteryzujących się dużym zagęszczeniem urządzeń radiowych. Brak emisji sygnału radiowego utrudnia ponadto wykrycie i lokalizację operatora za pomocą systemów rozpoznania radioelektronicznego.
Rozwiązanie to ma też niestety istotne ograniczenia. Największym problemem jest obecność światłowodu, który podczas lotu drona może zaczepiać się o drzewa, elementy infrastruktury, ogrodzenia i inne przeszkody terenowe. By tego uniknąć konieczne jest zaplanowanie i utrzymanie bezpiecznej trajektorii. Dodatkowo masa oraz długość rozwijanego światłowodu ograniczają maksymalny zasięg, prędkość lotu oraz użyteczny udźwig drona. Możliwości wykonywania gwałtownych manewrów są również mniejsze, ponieważ przewód mechanicznie ogranicza swobodę ruchu bezzałogowego statku powietrznego. Kolejnym problemem jest pozostawianie rozwiniętych odcinków światłowodu na trasie przelotu drona. W warunkach intensywnego wykorzystania komunikacji tego typu może prowadzić to do nagromadzenia znacznych ilości okablowania na obszarze działań bojowych. To utrudnia poruszanie się wojsk, nie wspominając już o zagrożeniach dla ludności cywilnej i okolicznych zwierząt.
Jednym z najbardziej perspektywicznych kierunków rozwoju tej techniki są rozwiązania hybrydowe, umożliwiające przełączanie między transmisją radiową, a światłowodową, w zależności od okoliczności. Równolegle pracuje się nad konstrukcjami lżejszych, a zarazem wytrzymalszych kabli światłowodowych, udoskonala się mechanizmy ich rozwijania i pracuje nad rozwiązaniami ograniczającymi wpływ kabla na lot drona.
Monika Jaworowska


