Jeden chwytak do różnych detali
W zautomatyzowanych procesach produkcyjnych konieczność manipulowania elementami o różnych średnicach często wiąże się ze zmianą oprzyrządowania robota lub ponowną konfiguracją chwytaka. W przypadku produkcji małoseryjnej i częstych zmian asortymentu czynności te mogą wydłużać czas przygotowania stanowiska do kolejnego zadania.
SCHUNK EZU jest elektrycznym, trójpalcowym chwytakiem centrycznym, w którym skok szczęk oraz siła chwytania mogą być programowane odpowiednio do wymagań aplikacji. Pozwala to wykorzystywać jedno urządzenie do manipulowania różnymi detalami, takimi jak wałki, tuleje, koła zębate czy obudowy.
W zależności od wersji chwytaki z serii EZU oferują skok od 20 do 40 mm na szczękę oraz siłę chwytania w zakresie od 350 do 3600 N. Duży zakres regulacji umożliwia dostosowanie parametrów pracy do wymiarów i charakterystyki przenoszonych elementów. Programowanie położenia szczęk pozwala również na wcześniejsze ustawienie ich w wybranej pozycji, nawet podczas ruchu maszyny. Funkcja ta umożliwia omijanie konturów kolizyjnych i ograniczanie czasu potrzebnego na wykonanie operacji chwytania.
Napęd elektryczny i mechanizm centrowania
Mechanizm chwytaka EZU wykorzystuje bezszczotkowy serwomotor prądu stałego, który za pośrednictwem koła zębatego czołowego i układu zębatkowego napędza trzy szczęki bazowe. Szczęki przemieszczają się po prowadnicach ślizgowych, realizując centryczny ruch chwytający. Zastosowany mechanizm umożliwia generowanie siły chwytania również w przypadku poziomych odchyłek położenia detalu lub robota. Dzięki temu chwytak może kompensować niedokładności pozycjonowania i centrować element bez konieczności jego idealnego ustawienia przed rozpoczęciem operacji.
Dodatkową cechą układu napędowego jest możliwość kontrolowanego budowania siły chwytania bez konieczności wykonywania minimalnego skoku dobiegowego. Upraszcza to manipulowanie detalami, których rzeczywiste położenie może nieznacznie odbiegać od zaprogramowanego. W konstrukcji zastosowano płaski silnik bezszczotkowy z wirnikiem zewnętrznym, umożliwiający uzyskiwanie wysokiego momentu obrotowego przy ograniczonej przestrzeni montażowej.
Monitorowanie położenia i utrzymanie siły chwytania
Jednym z istotnych elementów wyposażenia EZU jest enkoder absolutny o wysokiej rozdzielczości, umieszczony po stronie wyjściowej napędu. Zapewnia on ciągłą informację zwrotną o położeniu szczęk i umożliwia ich precyzyjne pozycjonowanie. Zastosowanie enkodera absolutnego eliminuje konieczność ponownego wykonywania przejazdu referencyjnego po restarcie urządzenia, również w przypadku wcześniejszego zatrzymania awaryjnego lub zaniku zasilania.
W dostępnych wersjach z funkcją podtrzymywania siły chwytania zastosowano hamulec elektromagnetyczny współpracujący z dodatkowym elementem mechanizmu napędowego. Rozwiązanie ogranicza ryzyko utraty mocowanego przedmiotu w przypadku zatrzymania maszyny lub przerwy w zasilaniu.
Chwytak wyposażono także w zintegrowany system wykrywania utraty detalu. W połączeniu z funkcją utrzymywania siły chwytania oraz wytrzymałymi prowadnicami rozwiązanie to wspomaga monitorowanie niezawodności operacji manipulacyjnych, również przy dużych obciążeniach.
Sterowanie EZU obejmuje konfigurowalne funkcje ruchu i chwytania, a także monitorowanie stanu pracy urządzenia. System udostępnia informacje diagnostyczne, komunikaty o błędach oraz ostrzeżenia, umożliwiając nadzorowanie procesu.
Integracja z robotami i sterownikami PLC
Chwytak EZU może być integrowany z przemysłowymi systemami automatyki za pośrednictwem standardowych interfejsów komunikacyjnych. Wśród obsługiwanych rozwiązań znajdują się PROFINET, EtherNet/IP, EtherCAT, IO-Link oraz Modbus RTU. Producent udostępnia również gotowe moduły integracyjne dla robotów ABB, FANUC, Universal Robots, YASKAWA i Kassow Robots, a także sterowników Siemens, Beckhoff oraz Allen-Bradley.
Wykorzystanie przygotowanych wtyczek do robotów i bloków funkcyjnych PLC ogranicza zakres prac programistycznych wymaganych podczas uruchamiania nowych aplikacji lub rozbudowy istniejących stanowisk. Dostępne są ponadto komponenty open-source oraz modele przeznaczone do wirtualnego uruchamiania.
Do konfiguracji i diagnostyki chwytaków służy aplikacja dostępna w środowisku SCHUNK Control Center. Oprogramowanie umożliwia bezpośrednie sterowanie urządzeniem oraz sprawdzanie działania aplikacji bez konieczności wykorzystywania sterownika PLC.
Zakres funkcji obejmuje konfigurację połączeń sieciowych, regulację parametrów, aktualizację oprogramowania sprzętowego, tworzenie kopii zapasowych oraz diagnostykę. Aplikacja jest przeznaczona do pracy w systemie Windows.
Konstrukcja do wymagających warunków pracy
Chwytaki EZU zaprojektowano również do zastosowań, w których występują znaczne obciążenia mechaniczne oraz zanieczyszczenia charakterystyczne dla procesów obróbki metali. Konstrukcja wykorzystuje wytrzymałe prowadnice ślizgowe z rowkiem w kształcie litery T. Umożliwiają one przenoszenie dużych sił i momentów zewnętrznych, także w przypadku stosowania palców chwytających o znacznej długości.
Dostępna jest wersja pyłoszczelna z ochroną prowadnicy na poziomie IP64 oraz elektroniki na poziomie IP67. Rozwiązanie jest przeznaczone do pracy w otoczeniu pyłu, wiórów i chłodziwa. Ochrona elektroniki wymaga prawidłowego zamontowania złączy wtykowych. Elektroniczny układ sterująco-zasilający jest zintegrowany z chwytakiem i umieszczony w uszczelnionej obudowie. Wyposażono go w diody LED sygnalizujące stan pracy oraz złącza M12 służące do podłączania zasilania i komunikacji. Zastosowanie napędu bezszczotkowego ogranicza również wymagania związane z obsługą konserwacyjną samego silnika.
Dwa chwytaki w jednym cyklu obsługi obrabiarki
Jednym z przykładów zastosowania EZU jest automatyczny załadunek i rozładunek obrabiarek. Producent przedstawia konfigurację, w której na jednym robocie zamontowano dwa chwytaki, umożliwiające obsługę detali surowych oraz gotowych. Podczas jednego cyklu robot może wyjąć obrobiony element z maszyny, a następnie umieścić w niej kolejny detal przygotowany do obróbki. Takie rozwiązanie ogranicza czas obsługi stanowiska pomiędzy kolejnymi operacjami. Przedstawiona przez SCHUNK aplikacja obejmuje współpracę podwójnego chwytaka EZU z obrabiarką wyposażoną w uchwyt tokarski ROTA THW3. Programowalny skok szczęk pozwala manipulować elementami o różnych średnicach bez konieczności zmiany chwytaka. Ma to znaczenie zwłaszcza w procesach, w których na jednym stanowisku obrabiane są detale o zróżnicowanych wymiarach.
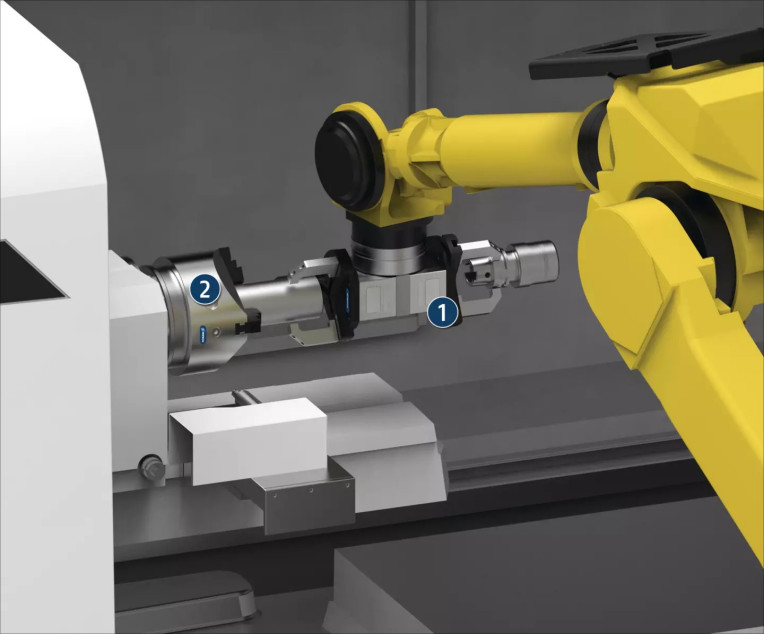
- 1. Podwójny chwytak EZU do przenoszenia detali surowych i gotowych
- 2. Obrabiarka z uchwytem tokarskim ROTA THW3
Oprzyrządowanie i konfiguracja stanowiska
Możliwości dostosowania EZU do konkretnych zadań rozszerza dostępne oprzyrządowanie. Oferta obejmuje adaptery do robotów, konfigurowalne palce chwytające, szczęki pośrednie oraz system szybkiej wymiany szczęk.
Przy zastosowaniu szczęk pośrednich złącze szczęk bazowych jest zgodne ze złączem chwytaka SCHUNK PZN-plus. Umożliwia to wykorzystanie odpowiednich akcesoriów i palców surowych, z uwzględnieniem ich geometrii oraz ograniczeń konkretnej aplikacji.
Połączenie programowalnych parametrów chwytania, zintegrowanego monitorowania i wymiennego oprzyrządowania pozwala konfigurować EZU do różnych zadań manipulacyjnych. Dotyczy to zarówno przenoszenia cylindrycznych detali, jak i automatycznej obsługi obrabiarek, w której ograniczenie liczby przezbrojeń stanowi jeden z istotnych czynników organizacji procesu.
Źródło: SCHUNK Intec Sp. z o.o.
Więcej na schunk.com